Aktive Lenkung
Wir sind bei der Ursache geblieben.
Traila hat beim Rad-Schiene-Kontakt begonnen und setzt genau dort bis heute an. Mit aktiver Lenkung hat es angefangen, ein Testtram in Zürich hat sie bewiesen, und ein Fahrzeug der nächsten Generation führt sie weiter.
Die Idee
Den Radsatz dorthin lenken, wo die Schiene hinführt.
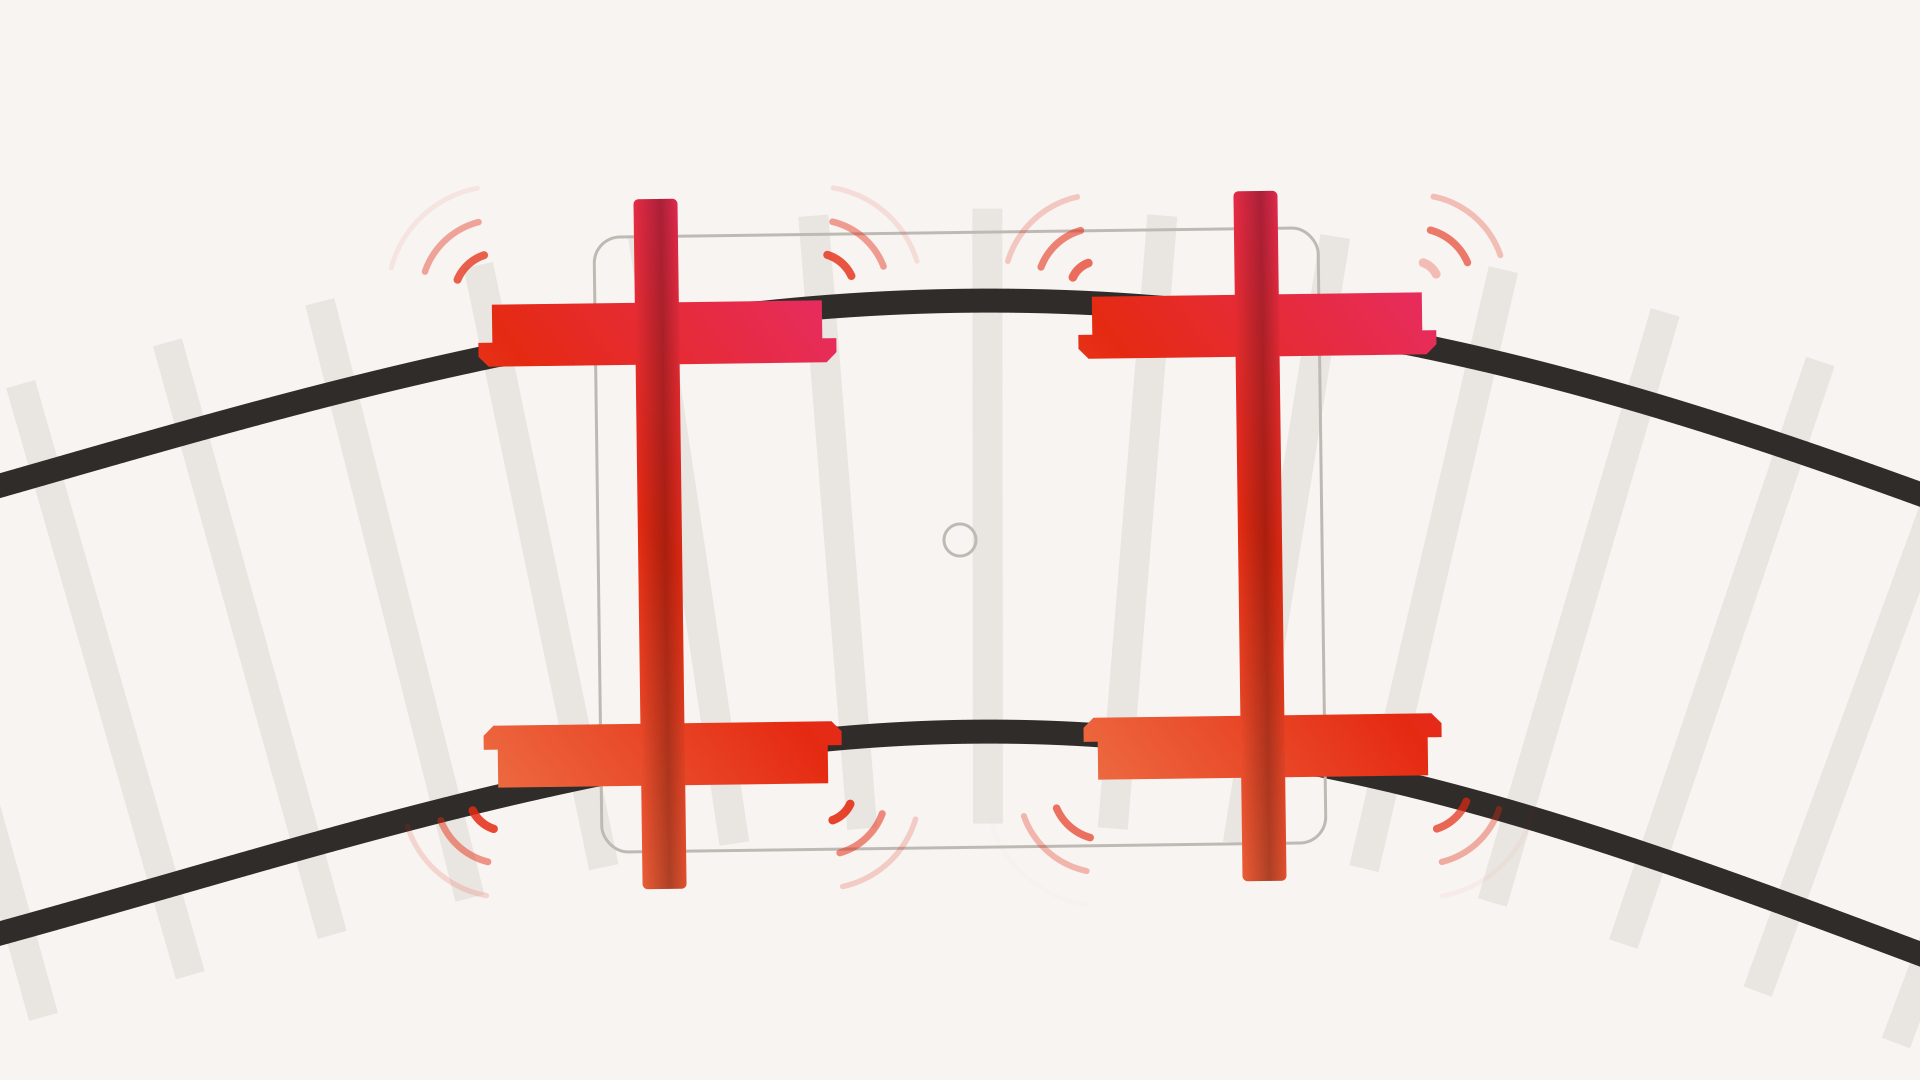
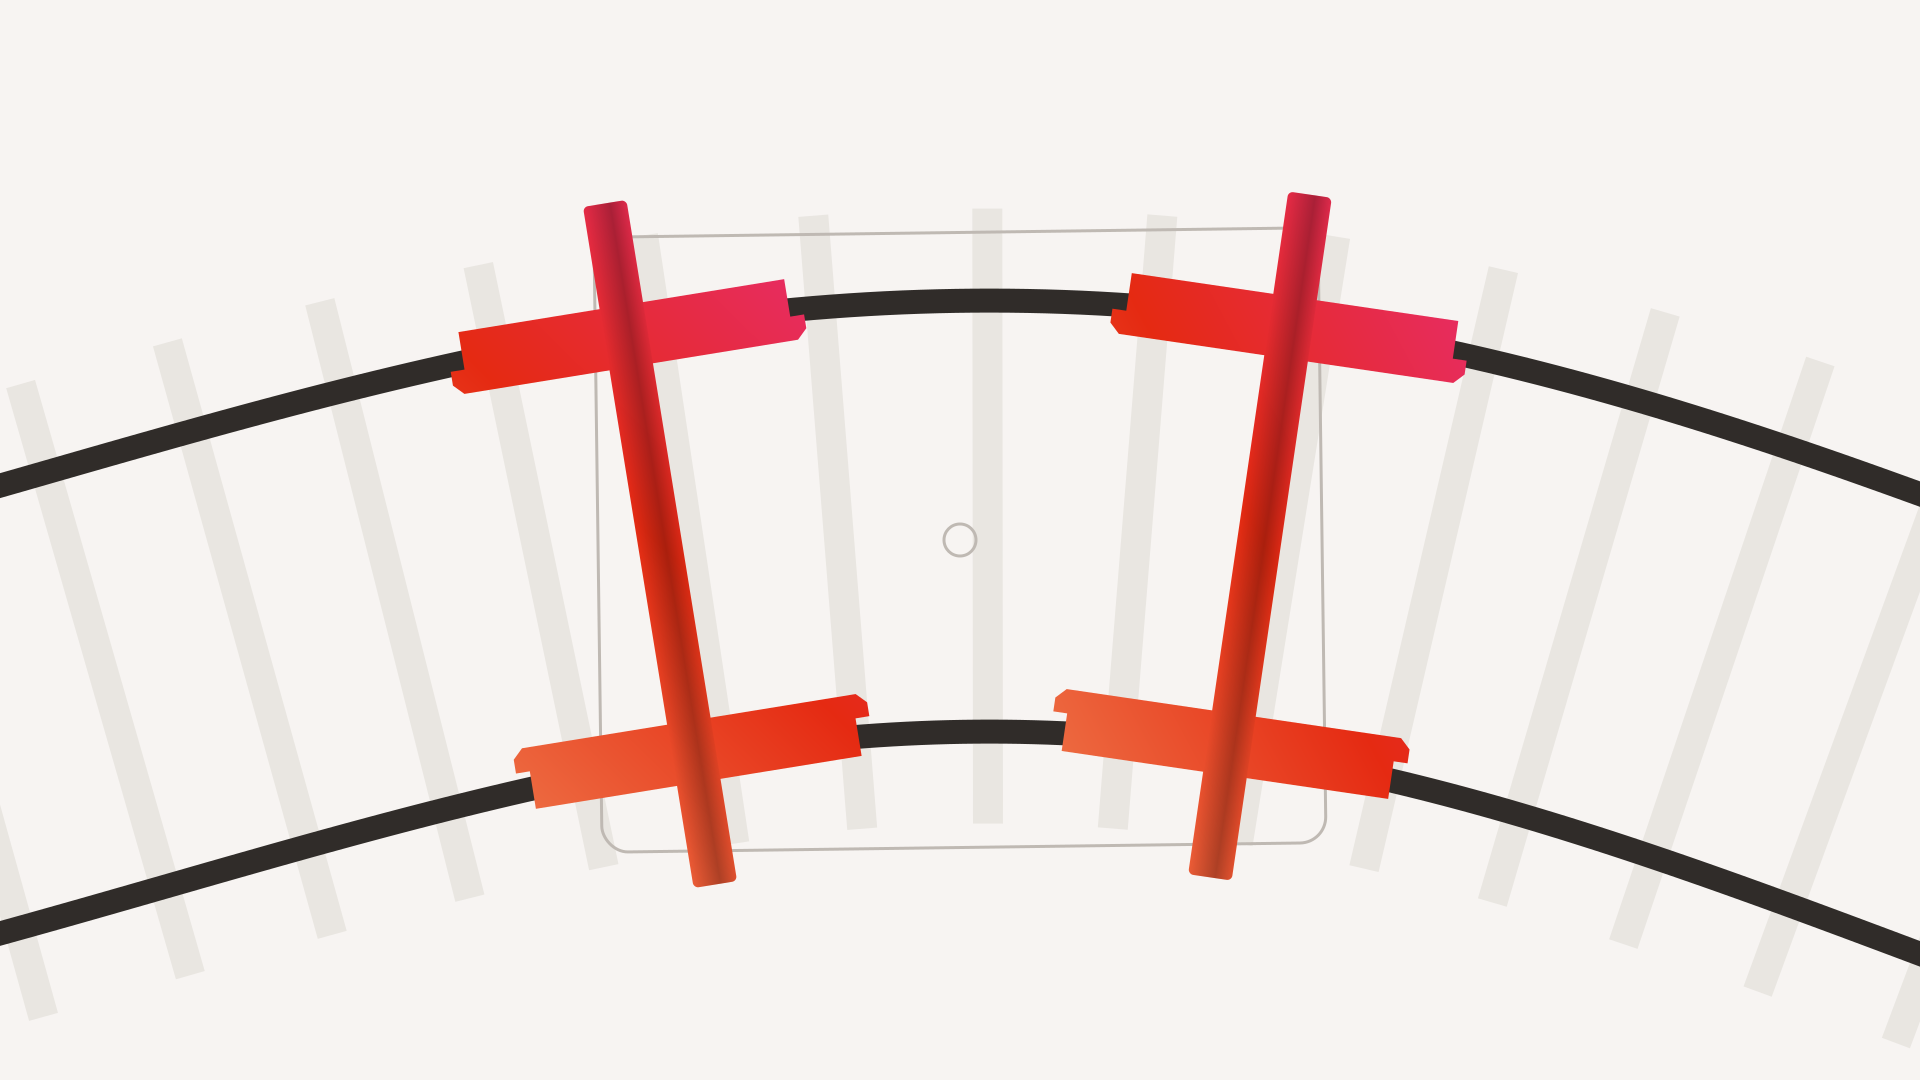
Ein konventioneller Radsatz wird durch die Kurve gezwungen, Spurkranz gegen Schiene. Die aktive Lenkung liest die Lage des Radsatzes zur Schiene und korrigiert sie in Echtzeit, sodass das Rad durch die Kurve rollt, statt hindurchgezerrt zu werden.
Weniger Verschleiss, weniger Kurvenlärm, weniger Kosten, aus derselben Kontaktfläche.
Das Fahrzeug
TX4: ein Tram 2000, umgebaut, um es zu beweisen.
Um die aktive Lenkung auf echtem Gleis zu testen, nahm Traila ein ausgemustertes Tram 2000, rüstete es mit einem aktiv gelenkten Drehgestell und einer Messausrüstung aus und fuhr damit in Zürich. Zehn Sensortypen fuhren mit: Dreh- und Linearencoder, induktive Positionssensoren, Beschleunigungssensoren, Laserlinienscanner, Druck- und Geschwindigkeitssensoren, Dehnmessstreifen und Kameras.
Das System wurde entworfen und simuliert, bevor es je ein Rad bewegte, und dann in wiederholten Feldfahrten verfeinert.

Das induktive Lokalisierungssystem: die Sensoren, die die Lage des Radsatzes zum Gleis erfassen.


Auf dem Gleis
Weichen, Kreuzungen, Kurven bis hinunter auf 18,5 Meter.
Die Feldtests liefen im öffentlichen Netz der VBZ und auf einer geschlossenen Teststrecke, durch Weichen, Zusammenführungen und Kreuzungen, in Kurven mit Radien bis hinunter auf 18,5 m, bei Geschwindigkeiten bis 12 km/h.


Ergebnisse
Was es gezeigt hat.
- 01
Eine akustische Kamera beobachtete dieselbe Kurve zweimal und mass, wie der Kurvenlärm von 65,0 auf 61,5 dBA fiel, konventionelles Drehgestell gegen aktiv gelenkte Achse.
Akustische Kamera am TX4: Schallintensität um ein konventionelles Drehgestell gegenüber der aktiv gelenkten Achse. - 02
In der Simulation senkte die aktive Lenkung die Verschleisszahl des hinteren Drehgestells über fünf Kurvenradien von 16 bis 76 m um 45% und hielt das Radanheben bei 6 und 12 km/h innerhalb von 0,5 mm.
Laserscan-Simulation: die Sicht unter dem Fahrzeug und der daraus resultierende Kontaktprofilverlauf. - 03
Die induktiven Sensoren erfassten bei jeder Wiederholungsfahrt jedes Gleismerkmal, bei Geschwindigkeiten bis 12 km/h.
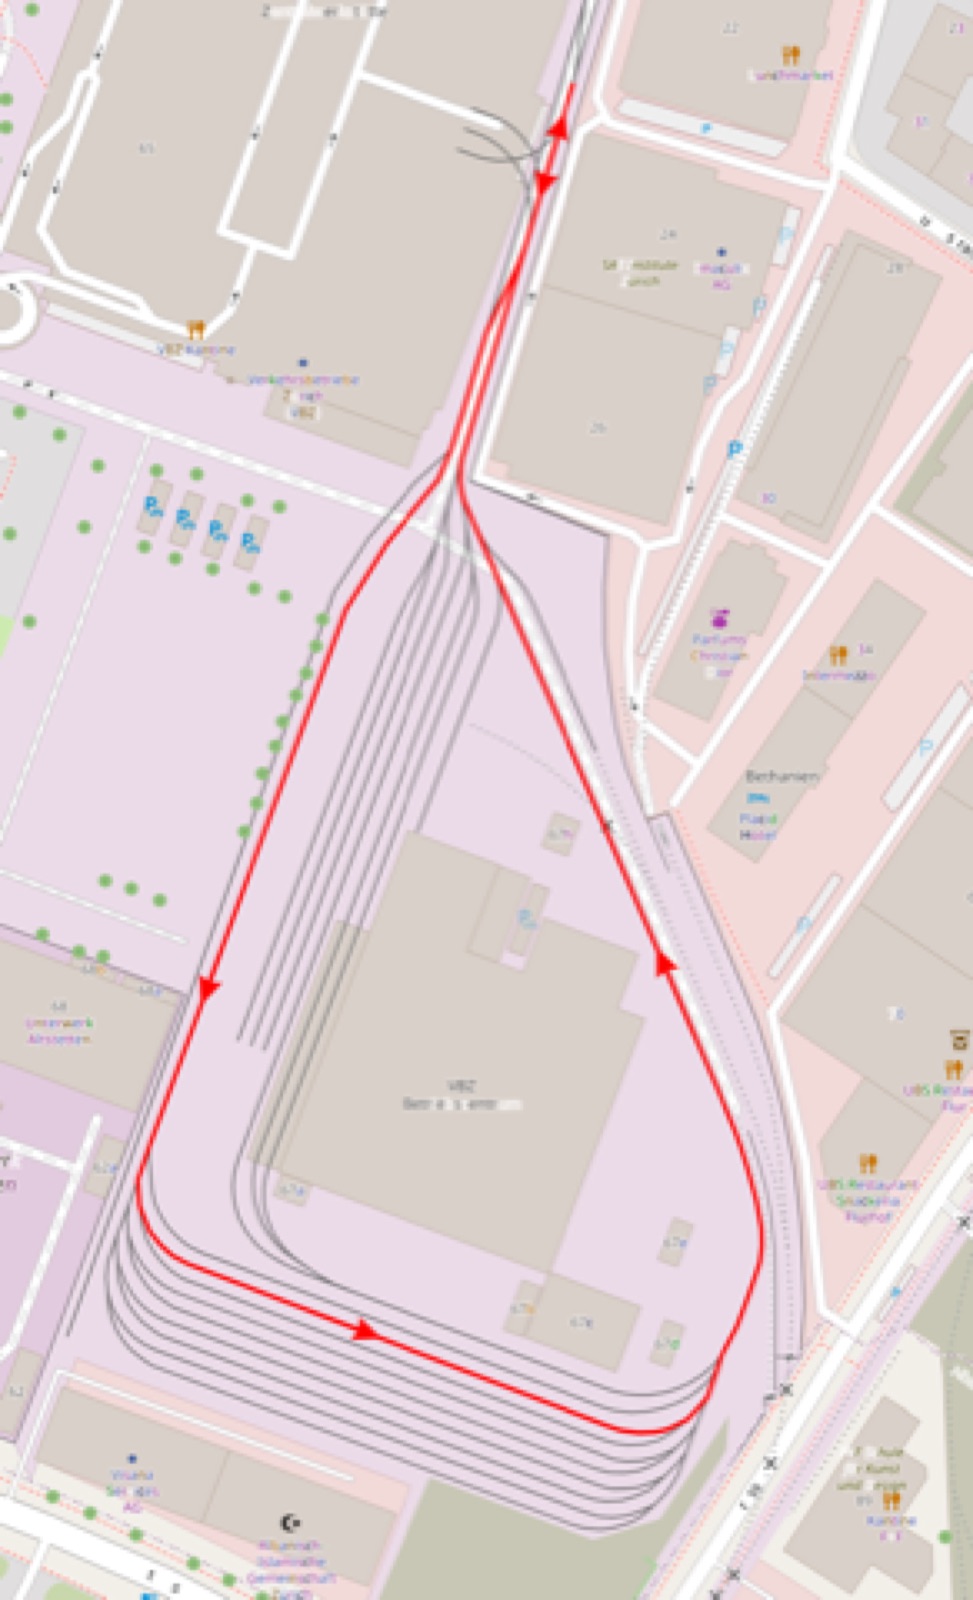
Der Testabschnitt, kartiert. - 04
Laserscan-Daten verfeinerten das Mehrkörpermodell, bis es mit den Messungen auf dem Gleis übereinstimmte; in Kurven blieb der Spurkranz kontaktfrei.

Ergebnisse aus dem Programm zur aktiven Lenkung auf dem TX4, inzwischen ausgemustert. Keine Feldergebnisse der Konditionierung und keine Produktaussage; Trailas Konditionierungsarbeit steht bei den Fallstudien.
Fahrzeuge der nächsten Generation
Ein Schienenfahrzeug, vom Rad-Schiene-Kontakt aus gedacht.
Aktiv gelenkt, leicht, leise, niederflurig. Es erfasst seinen eigenen Zustand und konditioniert das Gleis unter sich. Frühe Konzeptphase.


Das Konzept beginnt an der Kontaktfläche und baut von dort nach aussen auf. Der Radnabenantrieb kommt ohne Getriebe und Antriebswelle aus, sodass der Boden niedrig und eben verläuft und der Radmotor das Fahrzeug bis zum Stillstand abbremst.
Akustisches und Vibrationsmonitoring an Bord erfasst den Zustand von Fahrzeug und Schiene in Echtzeit; intelligente Spurkranz- und Schienenkopfkonditionierung geht Verschleiss und Lärm an der Quelle an. Karosserieteile und Plattformen sind so ausgelegt, dass sie am Ende der Lebensdauer wiederverwertet werden.
Funktionierende Systeme zur aktiven Lenkung gibt es aus jahrelanger Forschung. Der nächste Schritt ist ihre Integration in ein vollständiges Fahrzeug, mit Partnern aus Wissenschaft und Industrie. Dieses Fahrzeug ist Forschung, kein Produkt im Verkauf; mehr dazu folgt.
- Radmotor-Masse, Niedriggeschwindigkeits-Radnabeneinheit
- etwa 45 bis 50 kg
- Länge des Gelenkabteils, Konzept
- etwa 5 bis 6 m
Patente und Publikationen
Sieben aktive Patentfamilien decken aktive Lenkung, Reibung, Monitoring und Lokalisierung ab. Die Forschung ist peer-reviewed und auf Konferenzen publiziert; Traila erhielt den Best Paper Award am International Wheelset Congress 2023.

- PDF herunterladen
A Feed-forward Featured Cascade PI Control Strategy for Tram Active Steering
- PDF herunterladen
Development and Testing of a New Active Steering System for Light Rail Transportation
- PDF herunterladen
Fast Analytical Wheel-Rail Contact Modelling for Realtime Capable MBS in HIL using MATLAB Simulink
Verfolgen Sie die Forschung.
Buchen Sie ein Beratungsgespräch oder abonnieren Sie den Newsletter zum Fahrzeugprogramm der nächsten Generation.